


ایک آٹومیشن پروجیکٹ کو ڈیزائن کرتے وقت جس میں حرکت پذیر اشیاء یا کسی قسم کی دہرائی جانے والی حرکت کی تقریب شامل ہو، اس پروجیکٹ کو روبوٹس کی شمولیت سے فائدہ ہوگا۔ روبوٹ کی صحیح قسم کا انتخاب ڈیزائن کی لاگت کو کم کرے گا اور کامیابی کی شرح میں اضافہ کرے گا. سادہ ایپلی کیشنز بار بار پروگرام شدہ حرکات کا صرف ایک سیٹ استعمال کرتی ہیں، لیکن مشین ویژن سسٹم کو شامل کرنا، یا روبوٹ کنٹرول سسٹم سے منسلک فیلڈ سینسنگ ڈیوائسز کا ایک سیٹ شامل کرنا، روبوٹ کو انکولی حرکت حاصل کرنے کی اجازت دے سکتا ہے، جو اصل حرکت کو تبدیل کر سکتا ہے۔ روبوٹ
روبوٹ فروش صارفین کو پوزیشننگ کی صلاحیتوں کے ساتھ سسٹم منتخب کرنے میں مدد کر سکتے ہیں۔ انٹرنیٹ پر بہت سی ایسی ویڈیوز موجود ہیں جن میں روبوٹک سسٹم کو مختلف حرکات میں دکھایا گیا ہے، لہٰذا ان ویڈیوز کو دیکھتے وقت یہ بات ذہن میں رکھیں کہ اگر وہ مینوفیکچرر کی ہیں تو ویڈیو میں موجود روبوٹ عموماً اپنی کارکردگی کی حد تک کام کر رہا ہے۔ لیکن عملی استعمال میں روبوٹ کے لیے مسلسل چلنا ممکن نہیں جب اس کی کارکردگی اپنی حد پر ہو۔
بہت سے روبوٹ مینوفیکچررز ماڈلنگ اور نقلی سافٹ ویئر پیش کرتے ہیں تاکہ صارفین کو روبوٹ کا انتخاب کرنے میں مدد ملے جو ان کی ضروریات کو بہترین طریقے سے پورا کرتا ہے۔ "LOSTPED" روبوٹ کے پیرامیٹرز کو تیار کرنے کے لیے درکار معلومات کی وضاحت کرنے میں مدد کرتا ہے، لوڈ، ٹرینڈ، رفتار، آپریشن، درستگی، ماحول اور مشن سائیکل وہ ڈیٹا پوائنٹس ہیں جو روبوٹک سسٹم یا کسی بھی موشن کنٹرول ایپلیکیشن کی مناسب منصوبہ بندی اور ڈیزائن کے لیے درکار ہیں۔
روبوٹ کی کئی عام اقسام ہیں جن کا انتخاب گاہک کر سکتا ہے۔ گاہک کی ضروریات کے مطابق ایپلی کیشن کو اپنی مرضی کے مطابق بنانے کے لیے ہر روبوٹ میں کچھ اضافی خصوصیات ہوتی ہیں۔
ملٹی جوائنٹ روبوٹ
جب زیادہ تر لوگ صنعتی روبوٹ کے بارے میں سوچتے ہیں، تو وہ کسی قسم کے کثیر الجہتی روبوٹ کی تصویر کشی کرتے ہیں۔ اس قسم کا روبوٹ اکثر ٹیلی ویژن اشتہارات اور صنعت سے متعلقہ ویڈیوز میں نظر آتا ہے۔ کثیر الجہتی روبوٹ کی کوئی سخت تعریف نہیں ہے، جسے 4 سے 6 محور کے جوڑوں کے ساتھ ایک مقررہ بنیاد کے طور پر بیان کیا گیا ہے۔ درحقیقت، کم از کم 2 محوروں اور 10 محوروں کے ساتھ واضح روبوٹ موجود ہیں۔ اس کے علاوہ، روبوٹک بازو اینڈ ٹول (EOAT) مزید حرکت کے اختیارات فراہم کر سکتا ہے۔ ملٹی جوائنٹ روبوٹس کی ایک معیاری خصوصیت ان کی 3D جگہ یا ورک اسپیس میں کام کرنے کی صلاحیت ہے۔ ملٹی جوائنٹ روبوٹ کا سب سے بڑا ورک اسپیس ایک کرہ کی طرح ہوتا ہے، اور یہ عام طور پر قطبی کوآرڈینیٹ سسٹم کا استعمال کرتے ہوئے خلا میں پوائنٹس کی وضاحت کرتا ہے۔
ملٹی جوائنٹ روبوٹ وسیع پیمانے پر استعمال کیا جاتا ہے کیونکہ اس کے کام کرنے کی بڑی حد ہے، یہ روبوٹ کے بازو کے آخری آلے کو تقریباً کسی بھی زاویے پر تقریباً لامحدود طیاروں پر رکھ سکتا ہے۔ مثال کے طور پر، ویلڈنگ میں، ایک ملٹی جوائنٹ روبوٹ یا تو ویلڈنگ کی تکنیک کا استعمال کرتے ہوئے انسان سے زیادہ مسلسل اور دہرایا جا سکتا ہے۔ جب ورک پیس ایک مقررہ پوزیشن میں ہوتا ہے، تو ویلڈنگ کی نوزل زیادہ سے زیادہ فاصلے، زاویہ اور رفتار کو درست طریقے سے تلاش کر سکتی ہے۔ یہاں تک کہ اگر ورک پیس روبوٹ کی بنیاد پر کھڑا نہیں ہے، تو روبوٹ 3D لیزر اور مشین ویژن کو درست اور دوبارہ قابل معائنہ کرنے کے لیے استعمال کر سکتا ہے۔ کثیر الجہتی روبوٹ کی دیگر ایپلی کیشنز میں پینٹنگ، ڈرلنگ، ٹیپنگ، کٹنگ، پک اینڈ پلیس، میٹریل ہینڈلنگ، پیکیجنگ اور اسمبلی شامل ہیں۔
اس مقالے میں روبوٹس کی جن اقسام پر تبادلہ خیال کیا گیا ہے، ان میں ملٹی جوائنٹ روبوٹس کی قیمت زیادہ ہے۔ ملٹی جوائنٹ روبوٹ کی پروگرامنگ سادہ حرکات کو عام طور پر پوائنٹس اور ایکشنز کو براہ راست سکھانے کے ذریعے مکمل کیا جا سکتا ہے، اور پیچیدہ پوزیشننگ کے لیے کنٹرولر کے لیے تحریری کوڈ کی ضرورت ہوتی ہے۔ فیلڈ ورکرز روبوٹ کی پوزیشن کو تبدیل یا ٹھیک کر سکتے ہیں۔
SCARA روبوٹ
سلیکٹیو کمپلائنس اسمبلی روبوٹک آرم روبوٹ (SCARA) ایک فکسڈ پوزیشن میں مضبوط بنیاد رکھتا ہے، اس کا روبوٹ بازو z محور پر فکس ہوتا ہے، جبکہ xy محور میں گھومتا ہے۔ روبوٹ بازو کے وسط میں ایک اضافی xy محور جوائنٹ ہے، بازو کے آخر میں ایک لکیری ایکچیویٹر Z محور کو 90 ڈگری پر بیس ہوائی جہاز کی طرف لے جاتا ہے، اور لکیری ایکچیویٹر میں ایک اضافی θ محور ہوتا ہے۔ تو سکارا روبوٹ کے کل چار محور ہیں۔ بہت سے طریقوں سے، SCARA روبوٹ انسانی بازو کی حرکت کی نقل کرتا ہے، اور روبوٹ کا سب سے بڑا ورک اسپیس سلنڈر کے ایک حصے کے برابر ہے۔
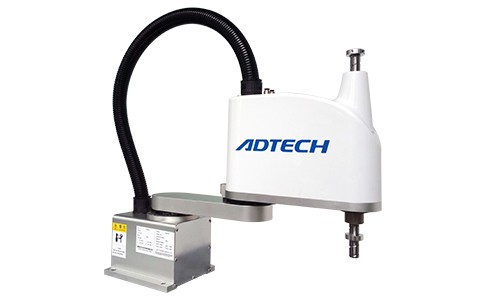
آپریشن میں، SCARA روبوٹ بازو اعلی درستگی کی پوزیشننگ کو برقرار رکھتے ہوئے تیز رفتاری سے کام کر سکتا ہے۔ اگر آپریٹنگ ہوائی جہاز ایک دوسرے کے متوازی ہیں، تو SCARA روبوٹ بازو کا استعمال کرتے ہوئے مواد کی ہینڈلنگ اور مصنوعات کی اسمبلی اکثر کی جا سکتی ہے۔ آلے کے آخر میں نقل مکانی کرنے والے لیزر کا استعمال اسمبلی لائن پر تیز رفتار کیوبک کوآرڈینیٹ ماپنے والے آلے (سی ایم ایم) کے افعال کو قابل بناتا ہے۔ مشین ویژن سسٹم سے لیس SCARA روبوٹ قطعی غیر رابطہ معائنہ مکمل کر سکتا ہے۔ روبوٹک بازو کے ٹول اینڈ پر لیزرز، پلازما کٹر اور راؤٹرز کی تنصیب درست اینچنگ، کٹنگ اور ملنگ آپریشنز کو قابل بناتی ہے۔
SCARA روبوٹ جس چیز کو برداشت کرتا ہے اس کا وزن اس کے گھومنے والے جوڑوں پر ریڈیل بوجھ پیدا کرتا ہے، اس لیے اس کے بیرنگ اتنے مضبوط ہونے چاہئیں کہ وہ روبوٹ کی متوقع عمر کے دوران پوری طرح کام کر سکیں۔ SCARA روبوٹ لوڈ کی رفتار اتنی زیادہ نہیں ہونی چاہیے کہ موٹرز سست ہو جائیں اور بازو حرکت کرنا بند کر دے۔
مستطیل کوآرڈینیٹ روبوٹ
کارٹیشین روبوٹ اکثر کم قیمت پر ملٹی جوائنٹ روبوٹس یا SCARA روبوٹس سے زیادہ بھاری بوجھ کو سنبھال سکتے ہیں۔ مستطیل کوآرڈینیٹ روبوٹ بوجھ کے وزن کو بانٹنے کے لیے فریم ڈھانچہ استعمال کرتا ہے (تصویر 3)۔ کارٹیشین روبوٹ لکیری طور پر x، y، اور z محوروں میں حرکت کرتا ہے، اور یہ ایک ایسے فریم کے اندر جانے پر بھی مجبور ہے جو سینکڑوں یا ہزاروں میٹر یا فٹ لمبا ہو سکتا ہے۔ فریم معیاری یا نیم معیاری لکیری سلائیڈ اور بال اسکرو ہو سکتا ہے، اس طرح کا فن تعمیر مستطیل کوآرڈینیٹ قسم کے روبوٹ کو ضرورت پڑنے پر مقصد تبدیل کرنے کی اجازت دیتا ہے۔ کارٹیشین کوآرڈینیٹ قسم کے روبوٹ کی ورک اسپیس ایک مستطیل کی طرح ہے، اور یہ پوزیشننگ کے لیے کارٹیزین کوآرڈینیٹ سسٹم استعمال کرتا ہے۔
مستطیل کوآرڈینیٹ روبوٹ اکثر مصنوعات کو چننے اور رکھنے کے لیے استعمال ہوتے ہیں، بلکہ سیلنٹ، کنٹرول راؤٹرز، لیزرز اور پلازما کٹنگ مشینوں یا روبوٹ ورک اسپیس کے لیے موزوں کسی بھی حرکت کو لگانے کے لیے بھی استعمال ہوتے ہیں۔
ڈیلٹا روبوٹ
ڈیلٹا روبوٹ میں بازوؤں کے تین متوازی سیٹ اور روٹری یا لکیری ایکچویٹرز ہوتے ہیں۔ جب ایکچوایٹر پر قوت کا اطلاق ہوتا ہے تو، اختتامی اثر x، y، اور z محور میں حرکت کرتا ہے لیکن گھومتا نہیں ہے۔ ڈیلٹا روبوٹ ہلکے بوجھ کے ساتھ پک اپ اور جگہ کے لیے ڈیزائن کیا گیا ہے، لیکن دوسرے استعمال میں 3D پرنٹنگ، سرجری، اور اسمبلی آپریشن شامل ہیں۔ ڈیلٹا روبوٹ ہلکے وزن والے بازو استعمال کرتے ہیں جن میں بہت کم جڑتا ہے اور بہت تیزی سے حرکت کرتے ہیں۔ ہیرا پھیری کے برعکس، ڈیلٹا روبوٹ اپنے ورک اسپیس میں 360-ڈگری سرکلر موشن میں حرکت کر سکتا ہے۔