


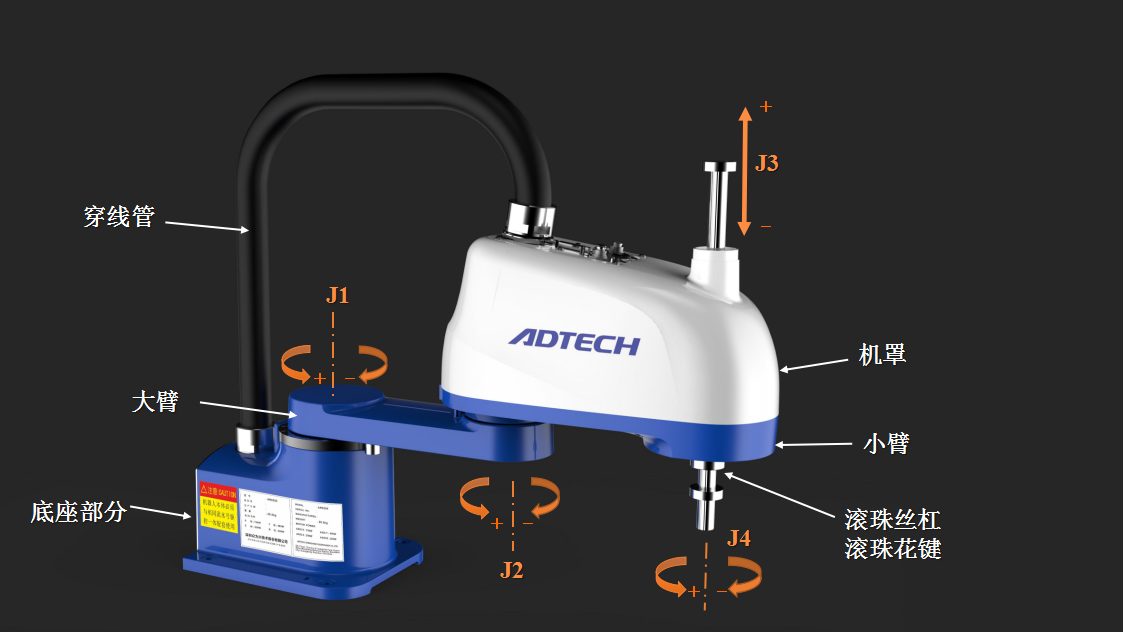
روبوٹ کنٹرول سسٹم کی خصوصیات
روبوٹ کی ساخت مقامی کھلے لنک ڈھانچے کو اپناتی ہے، اور ہر جوائنٹ کی حرکت آزاد ہے۔ اختتامی نقطہ کی حرکت کی رفتار کو محسوس کرنے کے لیے، متعدد جوڑوں کی حرکت کوآرڈینیشن کی ضرورت ہے۔ لہذا، اس کا کنٹرول سسٹم عام کنٹرول سسٹم سے کہیں زیادہ پیچیدہ ہے، جس میں درج ذیل خصوصیات ہیں:
1. روبوٹ کنٹرول کا ساختی حرکیات اور حرکیات سے گہرا تعلق ہے۔ روبوٹ ہاتھ کی حالت مختلف نقاط میں بیان کی جا سکتی ہے۔ مختلف ریفرنس کوآرڈینیٹ سسٹم کو منتخب کرنے اور مناسب کوآرڈینیٹ ٹرانسفارمیشن کرنے کی ضرورت کے مطابق؛
2. یہ اکثر حرکت کے آگے اور الٹا مسائل کو حل کرنے کی ضرورت ہوتی ہے۔ اس کے علاوہ، جڑی قوتوں، بیرونی قوتوں (بشمول کشش ثقل)، کوریولس فورسز، اور مرکزی قوتوں کے اثر و رسوخ پر بھی غور کرنا ضروری ہے۔
3، ایک سادہ روبوٹ میں بھی کم از کم 3 سے 5 ڈگری آزادی ہوتی ہے، زیادہ پیچیدہ روبوٹ میں ایک درجن سے زیادہ، یا یہاں تک کہ درجنوں ڈگری آزادی ہوتی ہے۔ آزادی کی ہر ڈگری میں عام طور پر ایک سروو میکانزم ہوتا ہے، جسے ملٹی وی ایبل کنٹرول سسٹم بنانے کے لیے مربوط ہونا چاہیے۔
4. متعدد آزاد سروو سسٹمز کو باضابطہ طور پر مربوط کریں تاکہ وہ انسانی مرضی کے مطابق کام کر سکیں، اور یہاں تک کہ روبوٹ کو مخصوص ذہانت فراہم کریں۔ یہ کام صرف کمپیوٹر کے ذریعے مکمل کیا جا سکتا ہے۔ اس لیے روبوٹ کنٹرول سسٹم کو کمپیوٹر سسٹم ہونا چاہیے۔
5، روبوٹ کی حالت اور حرکت کو بیان کرنے والا ریاضیاتی ماڈل ایک نان لائنر ماڈل ہے، جس میں مختلف حالتیں اور بیرونی قوتوں میں تبدیلیاں آتی ہیں، اس کے پیرامیٹرز بھی بدل رہے ہیں، اور متغیرات کے درمیان اب بھی جوڑے موجود ہیں۔
6، روبوٹ کی نقل و حرکت مختلف طریقوں اور راستوں سے مکمل کی جا سکتی ہے، لہذا، ایک "زیادہ سے زیادہ" مسئلہ ہے. جدید روبوٹس مصنوعی ذہانت کے طریقوں کا استعمال کرتے ہوئے کمپیوٹر کے ساتھ ایک بہت بڑا معلوماتی اڈہ قائم کر سکتے ہیں، جس کی مدد سے کنٹرول، فیصلہ سازی، انتظام اور آپریشن کے لیے معلومات کی بنیاد رکھی جا سکتی ہے۔
روایتی خودکار مشینری اپنے عمل پر مرکوز نہیں ہے، جبکہ صنعتی روبوٹ کا کنٹرول سسٹم جسم اور آپریشن آبجیکٹ کے درمیان تعلق پر زیادہ توجہ مرکوز کرتا ہے۔
لہذا، روبوٹ کنٹرول سسٹم ایک جوڑا، غیر لکیری ملٹی وی ایبل کنٹرول سسٹم ہے جس کا گہرا تعلق حرکیات اور حرکیات کے اصولوں سے ہے۔
چونکہ کام کی اصل صورتحال مختلف ہے، اس لیے کنٹرول کے مختلف طریقے ہو سکتے ہیں، سادہ پروگرامنگ آٹومیشن، مائیکرو پروسیسر کنٹرول سے لے کر چھوٹے کمپیوٹر کنٹرول تک۔
روبوٹ کنٹرول سسٹم کی خصوصیات اور بنیادی ضروریات
روبوٹ کے اچھے کنٹرول کو نافذ کرنے کے لیے، کنٹرول شدہ روبوٹ کی خصوصیات کو جاننا ضروری ہے، اور جو کچھ ہم روبوٹ کی حرکیات کے بارے میں جانتے ہیں، اس میں درج ذیل خصوصیات ہیں:
1. روبوٹ کا جوہر ایک غیر خطی نظام ہے۔ بہت سے عوامل ہیں جو روبوٹ کی نان لائنرٹی کا سبب بنتے ہیں، جیسے کہ ساخت، ٹرانسمیشن پارٹس، ڈرائیونگ پرزے وغیرہ۔
2. جوڑوں کے درمیان ایک جوڑے کا اثر ہوتا ہے، جو کسی خاص جوڑ کی حرکت کے طور پر ظاہر ہوتا ہے۔ دوسرے جوڑوں پر متحرک اثرات مرتب ہوں گے، تاکہ ہر جوڑ کو دوسرے جوڑوں کی حرکت کی وجہ سے ہونے والی پریشانی کو برداشت کرنا پڑے۔
3، وقت کے لحاظ سے مختلف نظام ہے، اور متحرک پیرامیٹرز جوائنٹ موشن کی پوزیشن کے ساتھ تبدیل ہوتے ہیں۔
استعمال کے نقطہ نظر سے، روبوٹ ایک خاص آٹومیشن کا سامان ہے، اور اس کے کنٹرول میں درج ذیل خصوصیات اور تقاضے ہیں:
1، کثیر محور موشن کوآرڈینیشن کنٹرول مطلوبہ کام کرنے کی رفتار پیدا کرنے کے لیے۔ چونکہ روبوٹ ہینڈ موشن تمام مشترکہ حرکت کی ترکیب ہے، اس لیے ہاتھ کو طے شدہ قانون کے مطابق حرکت دینے کے لیے، ہر جوائنٹ کے کوآرڈینیشن کو کنٹرول کرنا ضروری ہے، بشمول حرکت کی رفتار، عمل کی ترتیب اور کوآرڈینیشن کے دیگر پہلو۔
2، اعلی پوزیشن کی درستگی، بڑی رفتار کی حد
3. نظام کی جامد غلطی کی شرح چھوٹی ہونی چاہیے۔
4. ہر جوائنٹ کی رفتار کی خرابی کا گتانک ہر ممکن حد تک یکساں ہونا چاہیے۔
5، پوزیشن کوئی اوور شوٹ نہیں، جتنی جلدی ممکن ہو متحرک ردعمل
6، پلس (مائنس) رفتار کنٹرول استعمال کرنے کی ضرورت ہے
7، آپریشنل نقطہ نظر سے، آپریٹر کی ضروریات کو کم کرنے کے لیے جہاں تک ممکن ہو، کنٹرول سسٹم میں ایک اچھا مین مشین انٹرفیس ہونا ضروری ہے۔
8. سسٹم کی لاگت کے نقطہ نظر سے، یہ ضروری ہے کہ سسٹم کی ہارڈ ویئر لاگت کو جتنا ممکن ہو کم کیا جائے، اور کنٹرول سسٹم کی کارکردگی کو بہتر بنانے کے لیے مزید سافٹ ویئر سروو طریقے استعمال کیے جاتے ہیں۔
روبوٹ کنٹرول موڈ:
صنعتی روبوٹ کنٹرول موڈ کی درجہ بندی کے لیے کوئی متفقہ معیار نہیں ہے:
1. روبوٹ ایکشن کنٹرول موڈ
2. روبوٹ موشن کنٹرول موڈ
(1. روبوٹ پوزیشن کنٹرول موڈ: پوزیشننگ کنٹرول موڈ - فکسڈ پوزیشن موڈ، ملٹی پوائنٹ پوزیشن موڈ، سروو کنٹرول موڈ؛ پاتھ کنٹرول موڈ: مسلسل رفتار کنٹرول، پوائنٹ ٹو پوائنٹ کنٹرول)
(2. روبوٹ اسپیڈ کنٹرول موڈ: اسپیڈ کنٹرول موڈ - فکسڈ اسپیڈ کنٹرول، متغیر اسپیڈ کنٹرول؛ ایکسلریشن کنٹرول موڈ - فکسڈ ایکسلریشن کنٹرول موڈ، متغیر ایکسلریشن کنٹرول موڈ)
(3. روبوٹ فورس کا کنٹرول موڈ)
روبوٹ ایکشن سیکوینس کنٹرول موڈ
3. روبوٹ ٹیچنگ کنٹرول موڈ
(1. اصل روبوٹ کے ساتھ تدریس: براہ راست تدریس کا طریقہ - طاقت کی سطح کو تدریس سے الگ کیا جاتا ہے، اور سروو لیول تدریس سے منسلک ہوتا ہے؛ ریموٹ کنٹرول ٹیچنگ طریقہ - ٹیچنگ باکس ٹیچنگ میتھڈ، جوائس اسٹک ٹیچنگ میتھڈ، ماسٹر غلام ٹیچنگ میتھڈ)
(2. کوئی روبوٹ تدریس نہیں: بالواسطہ تدریسی طریقہ - ماڈل روبوٹ نمبر، خصوصی ٹول نمبر؛ آف لائن تدریسی طریقہ -- عددی ان پٹ دکھانا، گرافیکل دکھانا، سافٹ ویئر زبان کی تعلیم)
روبوٹ کنٹرول سسٹم کی ساخت اور کام کرنے کا اصول
صنعتی روبوٹ سسٹم کو عام طور پر دو حصوں میں تقسیم کیا جاتا ہے: میکانزم باڈی اور کنٹرول سسٹم۔ روبوٹ کنٹرول سسٹم کے عناصر میں بنیادی طور پر کمپیوٹر ہارڈویئر سسٹم اور آپریشن کنٹرول سوفٹ ویئر، ان پٹ/آؤٹ پٹ آلات اور آلات، ڈرائیو سسٹم، سینسر سسٹم شامل ہیں۔
صنعتی روبوٹ کا کنٹرول سسٹم روبوٹ کا ایک اہم حصہ ہے جس کا تعین کیا جانا ہے۔ بنیادی افعال ہیں:
1. میموری فنکشن
2. تدریسی تقریب
3، پردیی سامان رابطہ تقریب کے ساتھ
4، ترتیب کی تقریب کوآرڈینیٹ
5، مین مشین انٹرفیس
6. سینسر انٹرفیس
7. پوزیشن امدادی تقریب
8. غلطی کی تشخیص اور حفاظت کے تحفظ کی تقریب