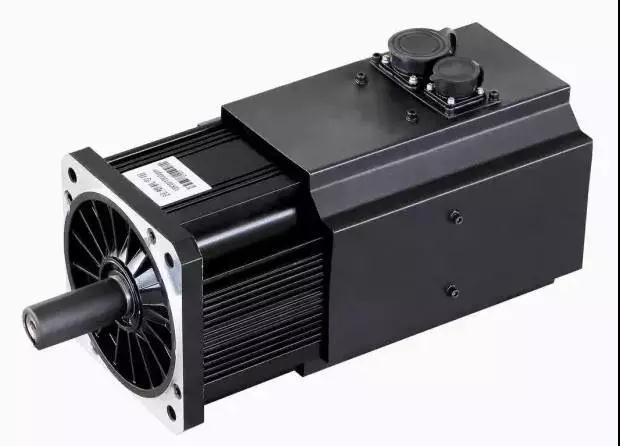
1. سروو موٹر اور سٹیپر موٹر کا صحیح طریقے سے انتخاب کیسے کریں؟
جواب: بنیادی طور پر درخواست کی مخصوص صورت حال پر منحصر ہے، صرف اس بات کا تعین کرنے کے لیے: بوجھ کی نوعیت (جیسے افقی یا عمودی بوجھ، وغیرہ)، ٹارک، جڑتا، رفتار، درستگی، سرعت اور کمی کی ضروریات، اوپری کنٹرول کی ضروریات (جیسے پورٹ انٹرفیس اور مواصلات کی ضروریات)، مرکزی کنٹرول موڈ پوزیشن، ٹارک یا رفتار موڈ ہے. پاور سپلائی DC یا AC پاور سپلائی، یا بیٹری پاور سپلائی، وولٹیج کی حد ہے۔ اس کی بنیاد پر موٹر کے ماڈل اور میچنگ ڈرائیو یا کنٹرولر کا تعین کیا جا سکتا ہے۔
2. سٹیپر موٹر یا سروو موٹر سسٹم؟
جواب: دراصل، مخصوص ایپلی کیشن کے مطابق کس قسم کی موٹر کا انتخاب کیا جانا چاہیے، ہر ایک کی اپنی خصوصیات ہیں۔
3. سٹیپر موٹر ڈرائیور کا استعمال کیسے کریں؟
A: موٹر کے کرنٹ کے مطابق، اس کرنٹ سے زیادہ یا اس کے برابر ڈرائیور استعمال کریں۔ اگر کم کمپن یا اعلی صحت سے متعلق کی ضرورت ہو تو، ذیلی تقسیم ایکچیوٹرز کا استعمال کیا جا سکتا ہے. بڑی ٹارک موٹر کے لیے، اچھی تیز رفتار کارکردگی حاصل کرنے کے لیے جہاں تک ممکن ہو ہائی وولٹیج ڈرائیو کا استعمال کریں۔
4.2 فیز اور 5-فیز سٹیپر موٹر میں کیا فرق ہے اور اسے کیسے منتخب کیا جائے؟
A: 2-فیز موٹر کی قیمت کم ہے، لیکن کمپن کم رفتار پر بڑی ہوتی ہے، اور تیز رفتاری سے ٹارک تیزی سے گرتا ہے۔ 5-فیز موٹر میں کم وائبریشن اور اچھی تیز رفتار کارکردگی ہے، جو کہ 2-فیز موٹر کی رفتار سے 30~50 فیصد زیادہ ہے۔ یہ کچھ مواقع میں سروو موٹر کو بدل سکتا ہے۔
5. DC سرو سسٹم کا انتخاب کب کریں اور اس میں اور AC سرو میں کیا فرق ہے؟
A: ڈی سی سرو موٹرز کو برش لیس اور برش لیس موٹرز میں تقسیم کیا گیا ہے۔
برش موٹر میں کم قیمت، سادہ ساخت، بڑا شروع ہونے والا ٹارک، وسیع رفتار کی حد، آسان کنٹرول، بحالی کی ضرورت ہے، لیکن آسان دیکھ بھال (کاربن برش)، برقی مقناطیسی مداخلت، ماحولیاتی ضروریات۔ لہذا، اسے لاگت کے لحاظ سے حساس صنعتی اور سول ایپلی کیشنز میں استعمال کیا جا سکتا ہے۔
برش لیس موٹر سائز میں چھوٹی، وزن میں ہلکی، آؤٹ پٹ میں بڑی، ردعمل میں تیز، رفتار میں زیادہ، جڑتا میں چھوٹی، گردش میں ہموار اور ٹارک میں مستحکم ہے۔ کنٹرول پیچیدہ ہے، ذہین کا احساس کرنے میں آسان ہے، اس کا الیکٹرانک کمیوٹیشن موڈ لچکدار ہے، مربع لہر کمیوٹیشن یا سائن ویو کمیوٹیشن ہو سکتا ہے۔ موٹر کی بحالی سے پاک، اعلی کارکردگی، کم آپریٹنگ درجہ حرارت، برقی مقناطیسی تابکاری بہت چھوٹی ہے، طویل زندگی، مختلف ماحول میں استعمال کیا جا سکتا ہے.
اے سی سروو موٹر بھی برش لیس موٹر ہے، جسے ہم وقت ساز اور غیر مطابقت پذیر موٹر میں تقسیم کیا جاتا ہے، موجودہ موشن کنٹرول عام طور پر ہم وقت ساز موٹر استعمال کیا جاتا ہے، اس کی پاور رینج بڑی ہے، بہت زیادہ طاقت کر سکتی ہے۔ بڑی جڑتا، کم زیادہ سے زیادہ گھومنے والی رفتار، اور طاقت میں اضافے کے ساتھ تیزی سے کمی واقع ہوئی۔ لہذا، یہ کم رفتار اور ہموار آپریشن کی درخواست کے لئے موزوں ہے.
6. موٹر استعمال کرتے وقت کن چیزوں پر توجہ دینی چاہیے؟
A: پاور آن اور چلانے سے پہلے درج ذیل چیک کیے جائیں:
1) آیا پاور سپلائی وولٹیج مناسب ہے (زیادہ وولٹیج ڈرائیور ماڈیول کو نقصان پہنچانے کا امکان ہے)؛ DC ان پٹ پلس کے لیے /- polarity غلط نہیں ہونی چاہیے، چاہے موٹر ماڈل یا ڈرائیو کنٹرولر پر موجودہ سیٹ ویلیو مناسب ہو (شروع میں زیادہ بڑی نہیں)؛
2) کنٹرول سگنل لائن قابل اعتماد ہے، صنعتی سائٹ میں شیلڈنگ کے مسئلے پر غور کرنا بہتر ہے (جیسے بٹی ہوئی جوڑی کا استعمال)؛
3) ان تمام تاروں کو مت جوڑیں جن کو شروع میں جوڑنے کی ضرورت ہے، صرف سب سے بنیادی سسٹم کو جوڑیں، اور پھر اچھی طرح چلنے کے بعد آہستہ آہستہ جڑیں۔
4) گراؤنڈ کرنے کا طریقہ معلوم کرنا یقینی بنائیں، یا تیرتا ہوا ہوا کنکشن استعمال کریں۔
5) آپریشن شروع ہونے کے بعد آدھے گھنٹے کے اندر، موٹر کی حالت کا قریب سے مشاہدہ کریں، جیسے کہ حرکت نارمل ہے یا نہیں، آواز اور درجہ حرارت میں اضافہ، اور اگر کوئی مسئلہ ہو تو فوری طور پر مشین کو ایڈجسٹمنٹ کے لیے بند کر دیں۔
7. جب سٹیپر موٹر شروع ہوتی ہے اور چلتی ہے، تو بعض اوقات یہ حرکت نہیں کرتی یا اپنی جگہ پر حرکت نہیں کرتی، اور بعض اوقات یہ چلنے پر قدم کھو دیتی ہے۔ مسئلہ کیا ہے؟
عام طور پر، معائنہ کے لیے درج ذیل پہلوؤں پر غور کیا جانا چاہیے۔
1) چاہے موٹر کا ٹارک اتنا بڑا ہو کہ بوجھ کو چلا سکے، اس لیے ہم عام طور پر صارفین کو تجویز کرتے ہیں کہ قسم کا انتخاب کرتے وقت اصل ضرورت سے 50 فیصد ~ 100 فیصد زیادہ ٹارک والی موٹر کا انتخاب کریں، کیونکہ سٹیپر موٹر زیادہ سے زیادہ نہیں چل سکتی۔ لوڈ، یہاں تک کہ اگر یہ فوری ہے، تو یہ قدم کے نقصان، سنگین رکنے یا جگہ پر بے قاعدہ بار بار نقل و حرکت کا سبب بنے گا۔
2) Whether the current of the input stepping pulse from the upper controller is large enough (generally >10mA) آپٹیکل کپلنگ کنڈکٹ کو مستحکم بنانے کے لیے، اور آیا ان پٹ فریکوئنسی اسے حاصل کرنے کے لیے بہت زیادہ ہے۔ اگر اوپری کنٹرولر کا آؤٹ پٹ سرکٹ CMOS سرکٹ ہے، تو CMOS ان پٹ ڈرائیور کو بھی منتخب کیا جانا چاہیے۔ Wechat ٹیکنالوجی کی تربیت آپ کی توجہ کے قابل ہے۔
3) چاہے ابتدائی تعدد بہت زیادہ ہو، چاہے ایکسلریشن کا عمل ابتدائی طریقہ کار میں سیٹ کیا گیا ہو، موٹر کی مخصوص سٹارٹنگ فریکوئنسی سے سیٹ فریکوئنسی تک تیز کرنا بہتر ہے، چاہے ایکسلریشن کا وقت بہت کم ہو، ورنہ یہ غیر مستحکم ہو سکتا ہے، یا بیکار حالت میں بھی۔
4) جب موٹر ٹھیک سے ٹھیک نہیں ہوتی ہے تو یہ حالت بعض اوقات ہوتی ہے جو کہ نارمل ہے۔ کیونکہ، حقیقت میں، یہ موٹر کی ایک مضبوط گونج کا سبب بنتا ہے اور باہر کی حالت کی طرف جاتا ہے. موٹر کو جگہ پر مقرر کیا جانا چاہئے.
5) 5-فیز موٹر کے لیے، اگر فیز کنکشن غلط ہے، تو موٹر کام نہیں کرے گی۔
8. میں براہ راست مواصلات کے ذریعے سرو موٹر کو کنٹرول کرنا چاہتا ہوں۔ کیا یہ ممکن ہے؟
جی ہاں، لیکن یہ بھی زیادہ آسان، صرف مسئلہ کی رفتار، جواب کی رفتار کے لئے درخواست کی بہت زیادہ ضروریات نہیں ہے. اگر تیز رفتار رسپانس کنٹرول پیرامیٹرز کی ضرورت ہو تو، سروو موشن کنٹرول کارڈ استعمال کرنا بہتر ہے، عام طور پر اس میں ڈی ایس پی اور ہائی سپیڈ لاجک پروسیسنگ سرکٹ ہوتا ہے، تاکہ تیز رفتار اور اعلی درستگی موشن کنٹرول حاصل کیا جا سکے۔ جیسے ایس ایکسلریشن، ملٹی ایکسس انٹرپولیشن وغیرہ۔
9. سٹیپر اور ڈی سی موٹر سسٹم کے لیے پاور سپلائی کو تبدیل کرنے کے بارے میں کیا خیال ہے؟
عام طور پر، یہ بہتر نہیں ہے، خاص طور پر بڑی ٹارک موٹرز کے لیے، جب تک کہ سوئچنگ پاور سپلائی مطلوبہ پاور سے دوگنا زیادہ نہ ہو۔ کیونکہ، جب موٹر کام کرتی ہے، تو یہ ایک بڑا انڈکٹیو بوجھ ہوتا ہے، جو بجلی کی فراہمی کے اختتام پر فوری ہائی وولٹیج بنائے گا۔ سوئچنگ پاور سپلائی اوورلوڈ کارکردگی اچھی نہیں ہے، اس کی حفاظت کرے گی، اور اس کی درست وولٹیج ریگولیشن کی کارکردگی کی ضرورت نہیں ہے، بعض اوقات سوئچنگ پاور سپلائی اور ڈرائیور کو نقصان پہنچا سکتا ہے۔ ایک DC پاور سپلائی جسے روایتی رنگ یا R-type ٹرانسفارمر سے تبدیل کیا جا سکتا ہے۔
10. کیا آپ سٹیپر موٹر کو ±10V یا 4~20mA کے DC وولٹیج کے ساتھ کنٹرول کر سکتے ہیں؟
ہاں، لیکن ایک اور تبادلوں کا ماڈیول درکار ہے۔
11. انکوڈر فیڈ بیک کے ساتھ ایک سروو موٹر ہے۔ کیا اسے صرف رفتار کی پیمائش کرنے والی بندرگاہ کے ساتھ سروو ڈرائیو کے ذریعے کنٹرول کیا جا سکتا ہے؟
جی ہاں، رفتار کی پیمائش کرنے والی مشین سگنل ماڈیول کے لیے اسے ایک انکوڈر سے لیس کرنے کی ضرورت ہے۔
12. کیا سروو موٹر کے کوڈ پلیٹ کے حصے کو جدا کیا جا سکتا ہے؟
اسے الگ کرنا منع ہے، کیونکہ کوڈ پلیٹ میں کوارٹج چپ کو توڑنا آسان ہے، اور دھول میں داخل ہونے کے بعد، زندگی اور درستگی کی ضمانت نہیں دی جائے گی، اور پیشہ ورانہ دیکھ بھال کی ضرورت ہے۔
13. کیا سٹیپر اور سروو موٹرز کو دیکھ بھال یا ترمیم کے لیے جدا کیا جا سکتا ہے؟
نہیں، بہتر ہے کہ مینوفیکچرر کو ایسا کرنے دیں۔ جدا کرنے کے بعد، پیشہ ورانہ آلات کے بغیر اسے دوبارہ انسٹال کرنا مشکل ہے۔ موٹر کے سٹیٹر کے درمیان فرق کی ضمانت نہیں دی جا سکتی۔ مقناطیسی سٹیل مواد کی کارکردگی کو تباہ کر دیا ہے، اور یہاں تک کہ مقناطیسی نقصان کا سبب بنتا ہے، موٹر ٹارک بہت کم ہو گیا ہے.
14. کیا سروو کنٹرولر بیرونی بوجھ کی تبدیلی کو محسوس کر سکتا ہے؟
جب سیٹ مزاحمت کا سامنا ہوتا ہے تو اس کی پیروی کرنے کے لیے ایک خاص زور کو روکیں، واپس کریں یا برقرار رکھیں۔
15. کیا میں گھریلو ڈرائیو یا موٹر غیر ملکی اعلیٰ معیار کی موٹر یا ڈرائیو کے ساتھ استعمال کر سکتا ہوں؟
اصولی طور پر، یہ ممکن ہے، لیکن یہ موٹر کے تکنیکی پیرامیٹرز کو واضح کرنے کے بعد ہی استعمال کیا جا سکتا ہے، بصورت دیگر یہ اثر کو بہت کم کر دے گا، اور یہاں تک کہ طویل مدتی آپریشن اور زندگی کو بھی متاثر کرے گا۔ فیصلہ کرنے سے پہلے سپلائر سے مشورہ کرنا بہتر ہے۔
16. کیا DC سپلائی وولٹیج کے ساتھ ریٹیڈ وولٹیج سے زیادہ موٹر چلانا محفوظ ہے؟
عام طور پر یہ کوئی مسئلہ نہیں ہے، جب تک کہ موٹر مقررہ رفتار اور موجودہ حدود میں چل رہی ہو۔ چونکہ موٹر کی رفتار موٹر لائن وولٹیج کے متناسب ہے، ایک مخصوص سپلائی وولٹیج کا انتخاب اوور اسپیڈ کا سبب نہیں بنے گا، لیکن ڈرائیور اور دیگر خرابیاں ہو سکتی ہیں۔
اس کے علاوہ، یہ یقینی بنانا ضروری ہے کہ موٹر ڈرائیور کی کم از کم انڈکٹنس کی ضروریات کو پورا کرتی ہے، اور یہ بھی یقینی بنائے کہ موجودہ سیٹ کی حد موٹر کے ریٹیڈ کرنٹ سے کم یا اس کے برابر ہے۔
درحقیقت، اگر آپ اپنے ڈیزائن میں موٹر کو نسبتاً آہستہ (ریٹیڈ وولٹیج سے نیچے) چلا سکتے ہیں، تو یہ ٹھیک ہے۔
کم وولٹیج پر دوڑنا (اور اس وجہ سے کم رفتار) کا نتیجہ کم برش چلانے سے اچھال، کم برش/کمیوٹیٹر پہننے، کم کرنٹ کھپت اور طویل موٹر زندگی میں ہوتا ہے۔
دوسری طرف، اگر موٹر سائز کی حد اور کارکردگی کے تقاضوں کے لیے اضافی ٹارک اور رفتار کی ضرورت ہوتی ہے، تو ضرورت سے زیادہ ڈرائیو موٹر بھی ممکن ہے، لیکن یہ پروڈکٹ کی سروس لائف کو قربان کر دے گی۔
17. درخواست کے لیے صحیح بجلی کی فراہمی کا انتخاب کیسے کریں؟
زیادہ سے زیادہ مطلوبہ وولٹیج سے 10 فیصد -50 فیصد زیادہ سپلائی وولٹیج کی قدر منتخب کرنے کی سفارش کی جاتی ہے۔ یہ فیصد Kt، Ke، اور سسٹم میں وولٹیج کی کمی کے ساتھ مختلف ہوتی ہے۔ ڈرائیو کی موجودہ قیمت درخواست کے لیے درکار توانائی کی ترسیل کے لیے کافی ہونی چاہیے۔ یاد رکھیں کہ ڈرائیور کی آؤٹ پٹ وولٹیج ویلیو سپلائی وولٹیج سے مختلف ہے، اس لیے ڈرائیور کا آؤٹ پٹ کرنٹ بھی ان پٹ کرنٹ سے مختلف ہے۔ مناسب سپلائی کرنٹ کا تعین کرنے کے لیے، ایپلیکیشن کے لیے بجلی کی تمام ضروریات کا حساب لگائیں اور مزید 5 فیصد کا اضافہ کریں۔ مطلوبہ موجودہ قدر فارمولہ I=P/V کے مطابق حساب لگا کر حاصل کی جا سکتی ہے۔
زیادہ سے زیادہ مطلوبہ وولٹیج سے 10 فیصد -50 فیصد زیادہ سپلائی وولٹیج کی قدر منتخب کرنے کی سفارش کی جاتی ہے۔ یہ فیصد Kt، Ke، اور سسٹم میں وولٹیج کی کمی کے ساتھ مختلف ہوتی ہے۔ ڈرائیو کی موجودہ قیمت درخواست کے لیے درکار توانائی کی ترسیل کے لیے کافی ہونی چاہیے۔ یاد رکھیں کہ ڈرائیور کی آؤٹ پٹ وولٹیج ویلیو سپلائی وولٹیج سے مختلف ہے، اس لیے ڈرائیور کا آؤٹ پٹ کرنٹ بھی ان پٹ کرنٹ سے مختلف ہے۔ مناسب سپلائی کرنٹ کا تعین کرنے کے لیے، ایپلیکیشن کے لیے بجلی کی تمام ضروریات کا حساب لگائیں اور مزید 5 فیصد کا اضافہ کریں۔ مطلوبہ موجودہ قدر فارمولہ I=P/V کے مطابق حساب لگا کر حاصل کی جا سکتی ہے۔
18. میں سروو ڈرائیو کے لیے آپریشن کا کون سا طریقہ منتخب کر سکتا ہوں؟
مختلف موڈز تمام ڈرائیوز کے تمام ماڈلز میں موجود نہیں ہیں۔
19. ڈرائیوز اور سسٹمز کیسے گراؤنڈ ہوتے ہیں؟
A. اگر AC پاور سپلائی اور ڈرائیور DC بس (جیسے ٹرانسفارمر) کے درمیان کوئی تنہائی نہیں ہے تو DC بس کی غیر الگ تھلگ بندرگاہ یا غیر الگ تھلگ سگنل کو زمین پر گراؤنڈ نہ کریں۔ یہ سامان کو نقصان اور ذاتی چوٹ کا سبب بن سکتا ہے۔ کیونکہ AC کامن وولٹیج زمین کے لیے نہیں ہے، اس لیے DC بس گراؤنڈ اور زمین کے درمیان ہائی وولٹیج ہو سکتا ہے۔
ب زیادہ تر سروو سسٹمز میں، تمام کامن گراؤنڈ اور گراؤنڈ سگنل کے آخر میں جڑے ہوتے ہیں۔ زمین کو جوڑنے کے مختلف طریقوں سے پیدا ہونے والے گراؤنڈ لوپس شور کے لیے حساس ہوتے ہیں اور مختلف حوالہ جات پر بہاؤ پیدا کرتے ہیں۔
c کمانڈ ریفرنس وولٹیج کو مستقل رکھنے کے لیے، ڈرائیور کے سگنل گراؤنڈ کو کنٹرولر کے سگنل گراؤنڈ سے جوڑیں۔ یہ ایک بیرونی پاور سپلائی کے گراؤنڈ سے بھی منسلک ہو گا، جو کنٹرولر اور ڈرائیور کے آپریشن کو متاثر کرے گا (مثلاً انکوڈر کی 5V پاور سپلائی)۔
ڈی شیلڈنگ پرت گراؤنڈنگ زیادہ مشکل ہے، کئی طریقے ہیں. صحیح شیلڈ کنکشن اس کے سرکٹ کے اندر ریفرنس پوائنٹ پر ہے۔ یہ نقطہ اس بات پر منحصر ہے کہ آیا شور کا ذریعہ اور رسیور ایک ہی وقت میں گراؤنڈ ہیں، یا فلوٹ۔ اس بات کو یقینی بنائیں کہ شیلڈ کو اسی مقام پر گراؤنڈ کیا گیا ہے تاکہ زمینی کرنٹ شیلڈ میں سے نہ گزرے۔
20. ریڈوسر معیاری ٹارک پوائنٹ پر موٹر سے بالکل مماثل کیوں نہیں ہو سکتا؟
اگر ریڈوسر کے ذریعے موٹر کے ذریعہ پیدا ہونے والے زیادہ سے زیادہ مسلسل ٹارک کو مدنظر رکھا جائے تو بہت سے کمی کے تناسب ریڈوسر کی ٹارک کی درجہ بندی سے کہیں زیادہ ہو جائیں گے۔
اگر ہم ہر ریڈوسر کو مکمل ٹارک سے مماثل بنانے کے لیے ڈیزائن کریں تو ریڈوسر کے اندرونی گیئرز میں بہت زیادہ امتزاج ہوں گے (بڑے حجم اور مواد)۔
اس سے پروڈکٹ کی قیمت زیادہ ہو جائے گی اور پروڈکٹ کے "اعلی کارکردگی، چھوٹے حجم" کے اصول کی خلاف ورزی ہوگی۔
21. الیکٹرک سلنڈر، سلائیڈ، صحت سے متعلق پلیٹ فارم کی مصنوعات کا انتخاب کیسے کریں؟ لاگت کا حساب کیسے لگایا جاتا ہے؟
ایکچیویٹر پروڈکٹس کو منتخب کرنے کی کلید اس بات پر منحصر ہے کہ موشن پیرامیٹرز کے لیے آپ کے پاس کس قسم کی ضروریات ہیں۔ آپ اپنی ضروریات کے مطابق تکنیکی حالات جیسے مخصوص حرکت کے پیرامیٹرز کا تعین کر سکتے ہیں۔ ان پیرامیٹرز کو آپ کی اصل ضروریات کو پورا کرنا چاہیے، نہ صرف درخواست کی ضروریات کو پورا کرنا چاہیے اور کمرہ چھوڑنا چاہیے، بلکہ بہت زیادہ اضافہ بھی نہیں کرنا چاہیے، ورنہ قیمت معیاری مصنوعات سے کئی گنا زیادہ ہو سکتی ہے۔ مثال کے طور پر، اگر {{0}}.1 ملی میٹر کی درستگی کافی ہے، تو 0.01 ملی میٹر کے پیرامیٹر کا انتخاب نہ کریں۔ دوسری چیزوں جیسے بوجھ کی گنجائش اور رفتار کا بھی یہی حال ہے۔
صارفین کے لیے ایک اور تجویز یہ ہے کہ اگر یہ ضروری نہیں ہے تو، پش اینڈ پل فورس یا لوڈ بیئرنگ کے تین اہم پیرامیٹرز، رفتار اور پوزیشننگ کی درستگی کا ایک ہی وقت میں زیادہ ہونا ضروری نہیں ہے، کیونکہ ایکچیویٹر ایک اعلیٰ درستگی کا حامل ہوتا ہے۔ ہائی ٹیک الیکٹرو مکینیکل انضمام کی مصنوعات. ہمیں مکینیکل ڈھانچے، برقی کارکردگی، مادی خصوصیات، مواد اور پروسیسنگ کے طریقوں اور موٹر، ڈرائیو کنٹرولر اور فیڈ بیک ڈیوائس کے متعلقہ اجزاء کے غور و خوض اور انتخاب کے دیگر پہلوؤں کے ساتھ ساتھ مختلف درستگی کی سطحوں سے ڈیزائن اور تیاری کرنے کی ضرورت ہے۔ گائیڈ ریل، سکرو، سپورٹ اور دیگر مکینیکل سسٹمز، تاکہ مطلوبہ مجموعی تحریک کے پیرامیٹرز کو حاصل کیا جا سکے، مصنوعات کے پورے جسم کو کھینچنے کے لیے کہا جا سکتا ہے۔ یقینا، اگر آپ کے پاس مصنوعات کے لئے اعلی ضروریات ہیں، تو ہم اب بھی ان کو پورا کر سکتے ہیں، لیکن لاگت اس کے مطابق بڑھ جائے گی.